Как обращаться к машине
SDK, API, ROS/ROS 2 или собственные интерфейсы, ОС, версии, права доступа и способ запуска.
ОТДЕЛЬНАЯ РАЗРАБОТКА ПОД МОДЕЛЬ
UNIBOT Edge — адаптер между конкретным роботом и Fleet. Не универсальный готовый продукт: разрабатывается отдельно под модель, её SDK, API, программный стек и оборудование.
ЧТО ИМЕННО АДАПТИРУЕМ
Две машины с одинаковым названием могут иметь разные камеры, контроллеры, модемы и версии ПО. Учитываем фактическую конфигурацию, а не только марку на корпусе.
SDK, API, ROS/ROS 2 или собственные интерфейсы, ОС, версии, права доступа и способ запуска.
Карты, координаты, локализация, поездки, статусы и завершение команд — в соответствии с доступным стеком.
Источники камер, кодеки, датчики, частоты и телеметрия. Состав данных зависит от оборудования.
Грузовой отсек, манипулятор, звук, свет или специализированное оборудование — если они есть и доступны программно.
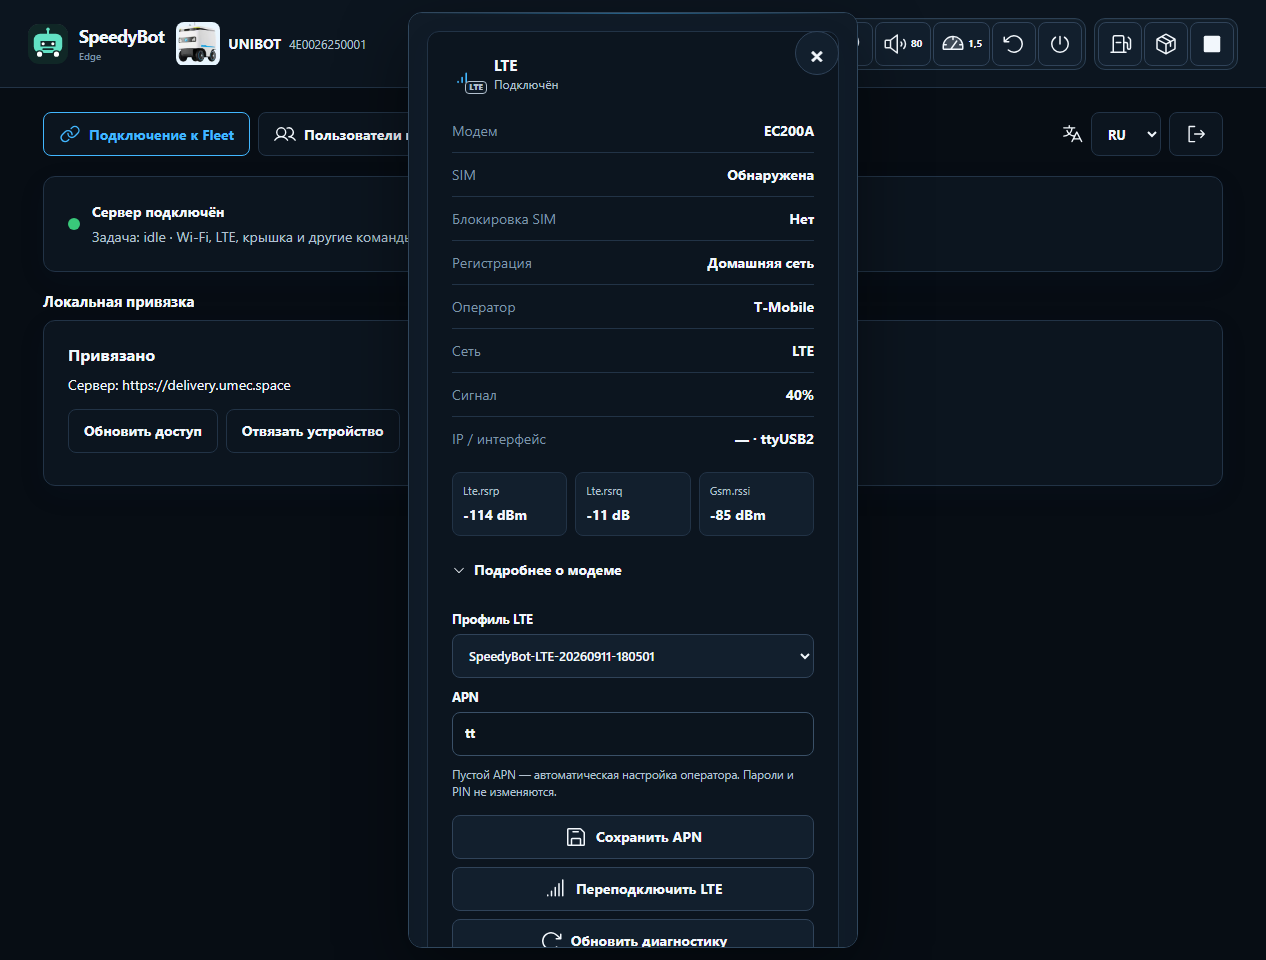
Сеть объекта, Wi-Fi/LTE, сертификаты, локальное обслуживание и подключение к вашей установке Fleet.
Состояния компонентов, ошибки, журналы, обновления и совместимость с согласованной версией стека.
РАЗДЕЛЕНИЕ ОТВЕТСТВЕННОСТИ
Навигация, контроллеры приводов и штатные механизмы безопасности остаются на борту.
Преобразует поддерживаемые команды и реальные статусы модели в интерфейсы Fleet.
Показывает данные, даёт доступ операторам, связывает задания, роли и историю.
Edge не добавляет физические возможности, которых нет у робота. Если SDK не даёт нужного доступа, вместе определяем допустимый способ интеграции или другой состав решения.
ЧТО НУЖНО ДЛЯ ОЦЕНКИ
Пришлите модель, комплектацию, версию ПО, документацию SDK/API и описание задачи. Согласуем функции, состав адаптера, размещение Fleet и проверку на вашем оборудовании.
В результате вы получаете модельный адаптер, подключение к Fleet и согласованный рабочий сценарий. Изменение SDK или оборудования учитывается в сопровождении.
Обсудить интеграцию ↗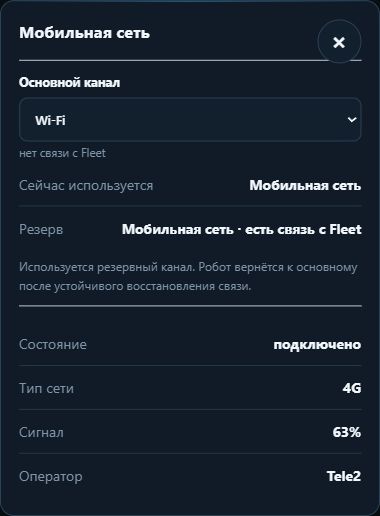
УЖЕ РЕАЛИЗОВАННЫЙ ПРИМЕР
На SpeedyBot адаптер связывает Fleet с навигацией, картами, камерами, связью и оборудованием этой модели. Для другой машины используем опыт интеграции, но не выдаём этот адаптер за готовую прошивку для любого робота.
SpeedyBot с платформой UNIBOT ↗