КАРТА КАК РАБОЧИЙ ИНСТРУМЕНТ
Подготовьте территорию.
Меняйте маршруты.
Отметьте, куда ехать, где остановиться и как проходить разные участки. Карта остаётся рабочим инструментом: её можно дополнять и менять вместе с территорией.
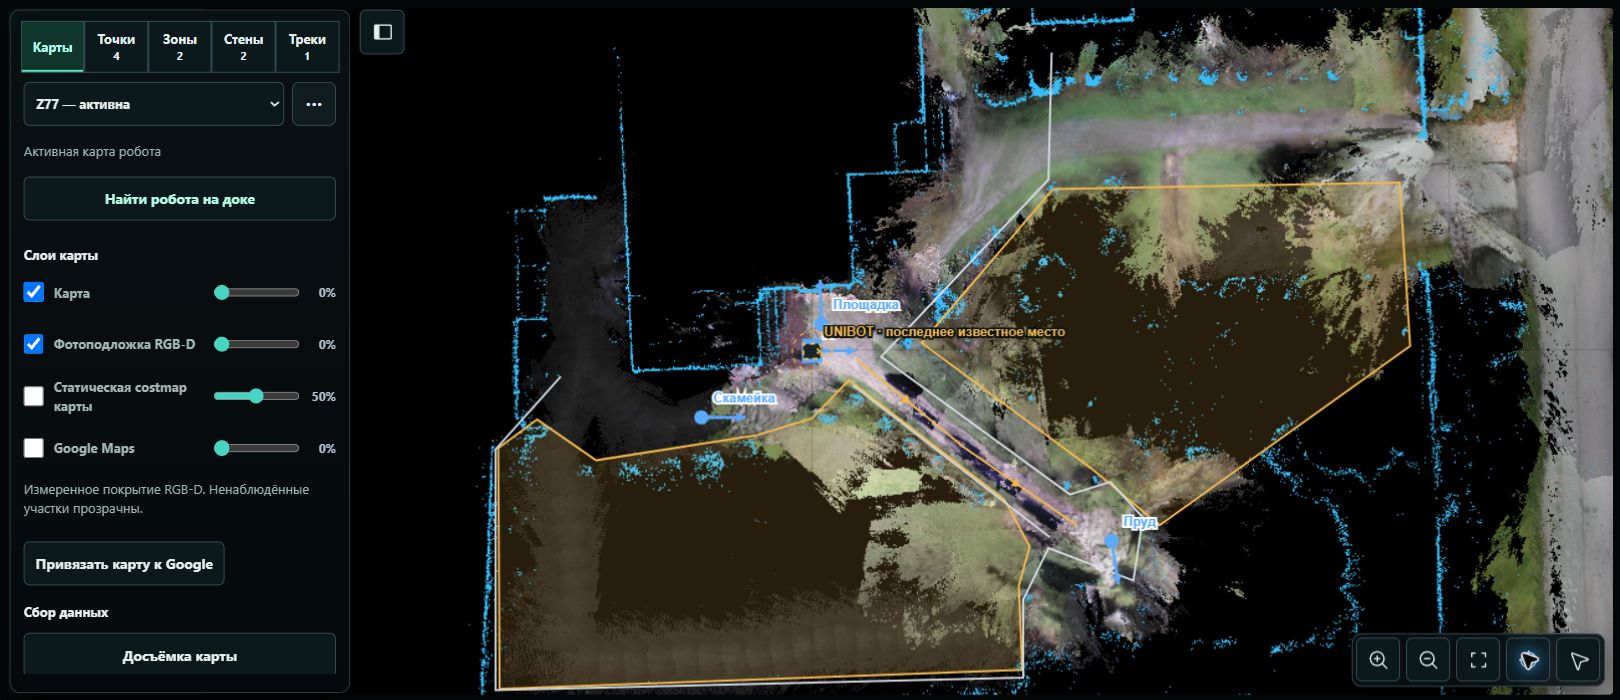
Геометрия и покрытие вашего участка.
Лидар показывает геометрию, RGB-D-фотоподложка — снятое покрытие. Включайте нужные слои и задавайте прозрачность каждого. При картографировании фото собирается автоматически; Edge обрабатывает его на борту.
- 01Соберите карту и RGB-D за один проезд.
- 02Включите нужные слои и выберите прозрачность.
- 03Доснимайте карту или фотопокрытие с текущего места.
Видеть, как настроен проезд.
Глобальная карта проходимости помогает понять, где проходят стены и как зоны влияют на маршрут. Она отображается отдельным слоем; локальные препятствия датчиков с ней не смешиваются.
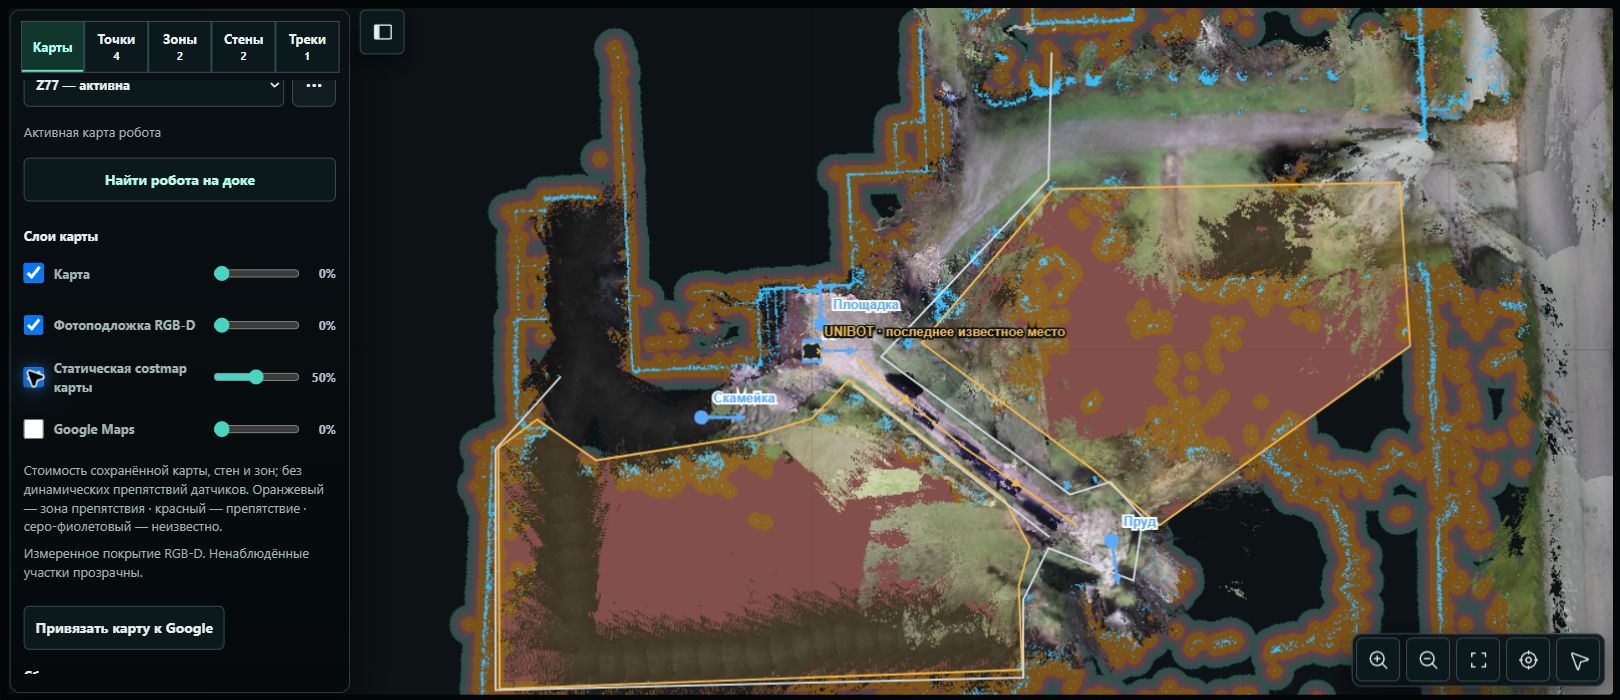
- 01Нарисуйте стены и зоны.
- 02Посмотрите результат в глобальной costmap.
- 03Сравните слои на одном участке.
У каждого участка — свои правила.
Зона поведения — это не просто цветной контур. Настройте предпочтительность проезда, стартовое выравнивание и голосовые сообщения. Точки, треки и стены редактируются в том же интерфейсе.
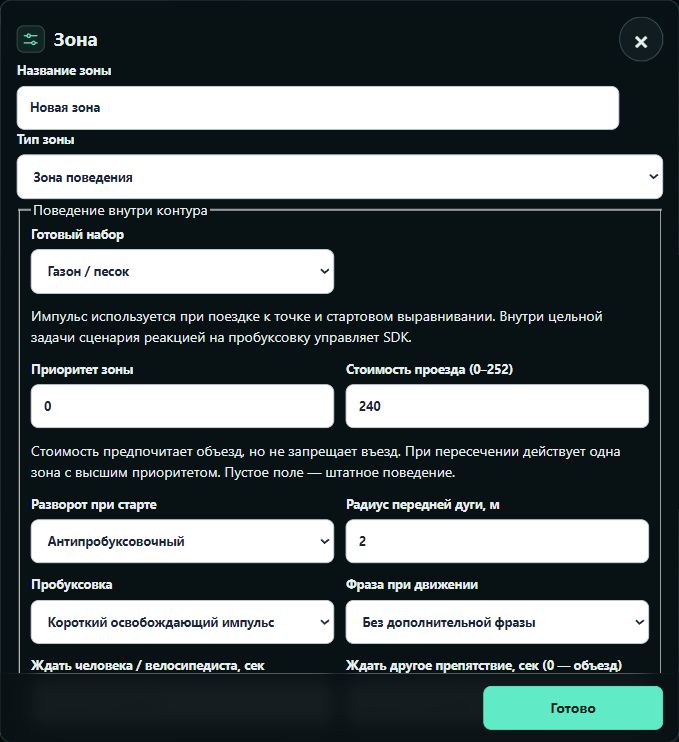
- 01Обведите участок карты.
- 02Выберите набор или свои настройки.
- 03Сохраните изменения для операторов.
Связать локальную карту с местностью.
Примерно совместите дороги на Google-карте и карте робота. Инструмент позволяет сдвигать и поворачивать именно подложку Google. ИИ уточняет вашу начальную привязку, а вы просматриваете и сохраняете результат.
ПРИМЕР ГЕОГРАФИЧЕСКОЙ ПРИВЯЗКИ · КАЗАНЬ
- Широта
- 55,7961°
- Долгота
- 49,1064°
Демонстрационные координаты центра Казани. При внедрении выбираем опору на вашей территории и совмещаем карты по общим дорогам и поворотам.
- 01Найдите общий участок дороги.
- 02Подправьте сдвиг и поворот подложки.
- 03Запросите уточнение ИИ и сохраните результат.
Посмотрите другие возможности.
Покажем платформу на демонстрации и обсудим сценарий для вашей территории.
Обсудить проект